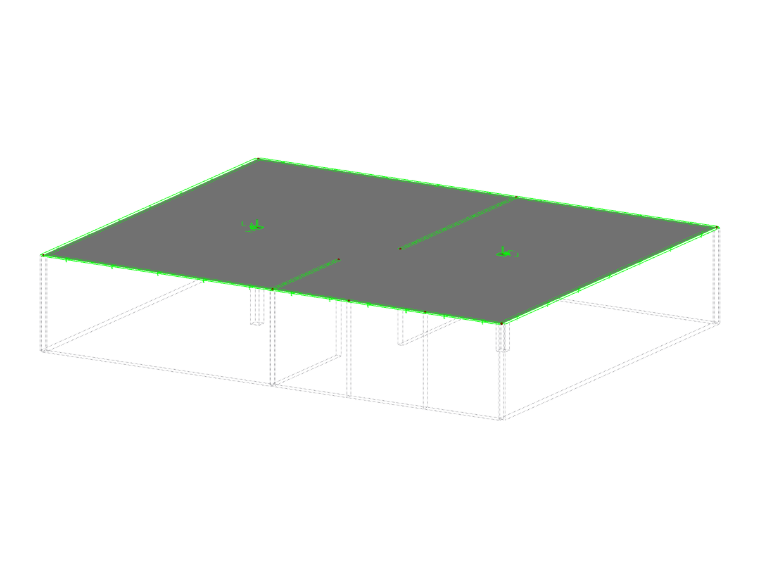
结构通过支座将荷载传递到基础中。如果没有支座,所有节点都是自由的,其位移和转动不受约束。若要使某个节点起支座作用,必须至少锁定其中一个自由度,或通过弹簧加以限制。此外,该节点必须是某个面或杆件的一部分。
只有相应设置了支座的节点才能施加强制变形。
如果要为节点支座指定非线性属性,可以定义拉力或压力的失效准则、断裂和屈服准则,或工作图和刚度图。
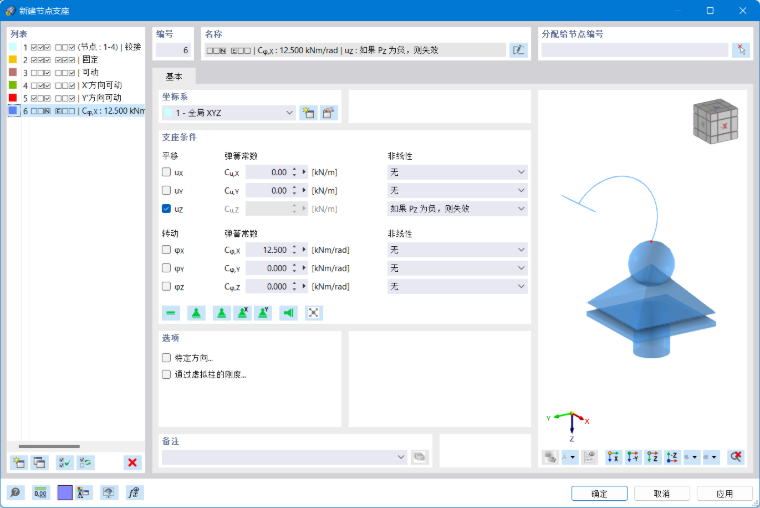
自定义节点支座的名称符号标示了所约束的自由度。以下支座类型为预定义类型:
- 铰接
- 固定
- 可动
- 沿X'可动
- 沿Y'可动
基本设置
基本设置选项卡用于管理支座的基本参数。
坐标系
每个节点支座都有一个局部坐标系。默认情况下,它与全局坐标轴X、Y和Z平行对齐。如果您创建了自定义坐标系,或通过按钮
 进行定义,也可以使用该参考系统。
支座条件
支座条件分为'平动'自由度和'转动'自由度。前者描述沿支座轴方向的支撑,后者描述绕这些轴的约束。
要定义支撑或约束,请勾选相应轴的复选框。勾选标记表示该自由度已被锁定,节点在相应方向上或绕该方向的位移或转动不可能发生。
如果不设置支撑或约束,请取消相应复选框的勾选。此时平动弹簧或转动弹簧的弹簧常数将被设为零。您可以随时调整'弹簧常数',以模拟节点的弹性支座。请将弹簧刚度作为设计值输入。
在非线性列中,您可以针对每个组件精确控制内力的传递方式。根据自由度的不同,非线性列表中会提供相应的条目供选择。
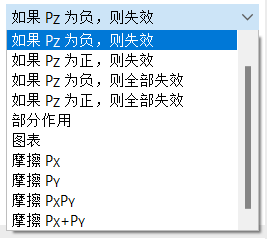
非线性支座在图形中以不同颜色显示。
支座反力/支座弯矩为负或为正时失效
通过此选项,您可以简单地控制支座是否只能承受正力或负力、正弯矩或负弯矩:如果力或弯矩作用在被禁止的方向上,则该支座组件失效。其余的约束和约束条件继续有效。
'负'和'正'方向是指引入到节点支座中的相对于相应轴的力或弯矩(即不是支座侧的反力)。符号由全局坐标轴的方向决定:例如,如果全局Z轴朝下,则荷载工况"自重"会产生正的支座反力 PZ。
支座反力/支座弯矩为负或为正时全部失效
与上述单个组件失效不同,一旦某个组件失效,整个支座即完全失效。
如果选择其他非线性类型,可以在 部分作用、图表 或 摩擦 选项卡中定义参数。
选项
通过本部分的复选框,您可以设置节点支座的其他属性。根据选择的不同,会补充 特定方向 或 通过虚拟柱的刚度 选项卡。如果已启用'混凝土设计'模块,还会提供一个用于定义 支座尺寸 的复选框。
特定方向
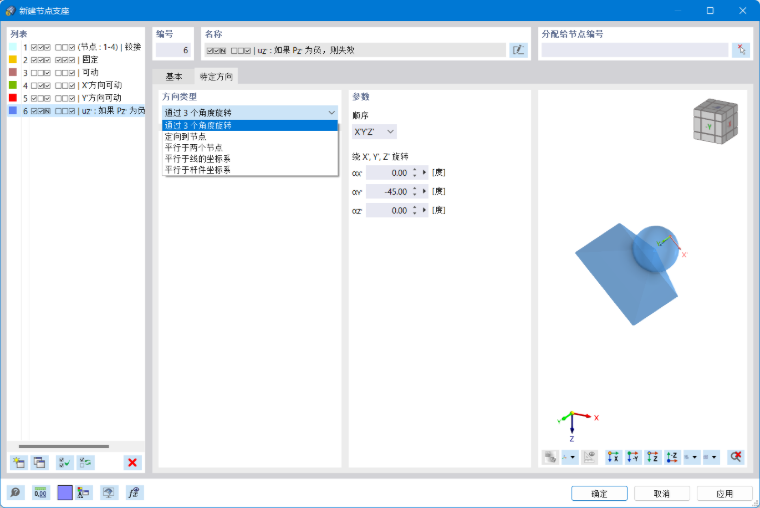
特定方向选项卡可用于旋转支座,这样就无需创建自定义坐标系。
方向类型
支座的定向有多种方式可供选择:您可以绕支座轴X'、Y'和Z'旋转支座,将其对齐到一个或两个节点,或将其平行于某个杆件或线布置。可以使用按钮
 在图形中选择这些对象。
通过虚拟柱的刚度
通过虚拟柱的刚度选项卡特别适用于2D结构的点支承。在这里,您可以根据模型中未显示的柱的参数来确定支座弹簧常数。此外,由于点支座只能粗略地反映柱顶区域的实际情况,因此还提供了专门的柱宏单元。RFEM根据边界条件确定支座的弹簧刚度。这样可以在不产生单个有限元节点刚性支承引起的奇异效应的情况下,实现贴近实际的建模。
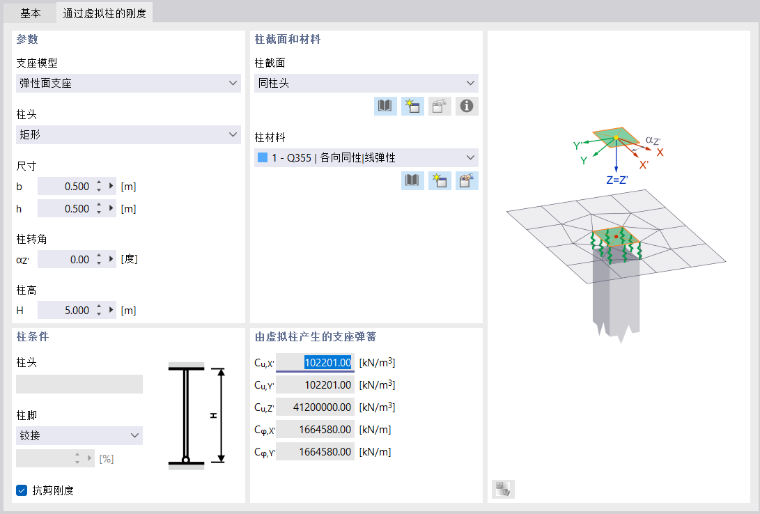
参数
'支承模型'有三种方法可供选择,各自在对话框图形中用符号表示。
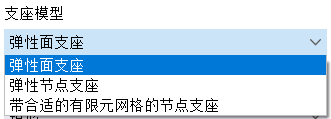
- 在'弹性面支座'模型中,按柱的尺寸从面中提取一块区域并进行弹性支承。基床系数根据柱的几何和材料数据确定。
- 在'弹性节点支座'模型中,提取一块区域并施加点支座。该支座配备根据柱的几何和材料数据确定的平动弹簧和转动弹簧。为了考虑柱区域较高的弯曲刚度,该面在内部被加倍。
- '带调整有限元网格的节点支座'模型与弹性节点支座相同,但在点支座处不设置弹簧。
请输入确定弹簧刚度所需的柱的数据。'柱顶'几何形状可以描述为矩形或圆形,可选择柱的旋转。
'柱高'会影响平动弹簧和转动弹簧的常数。
柱截面和材料
确定弹簧刚度需要柱的截面和材料特性。如果柱'与柱顶不同'(即既非矩形也非圆形),您可以在列表中选择合适的柱截面或重新定义。
请从列表中选择'柱材料'。使用按钮
 和
可以创建新材料。
柱条件
柱顶和柱脚处的支承方式会纳入平动弹簧和转动弹簧的确定。列表中提供以下选项:
- 铰接
- 半刚性
- 刚性
对于'半刚性'选项,您可以用百分比指定柱脚的约束程度。
默认情况下,在确定刚度时会考虑柱的'剪切刚度'。
虚拟柱引起的支座弹簧
本部分列出了根据柱的几何和材料属性确定的支座弹簧常数。这些值会传递到'基本设置'选项卡中。
支座尺寸
支座的尺寸用于确定冲切验算时的荷载传递面积。因此,只有在启用混凝土设计模块时才能访问此选项卡。
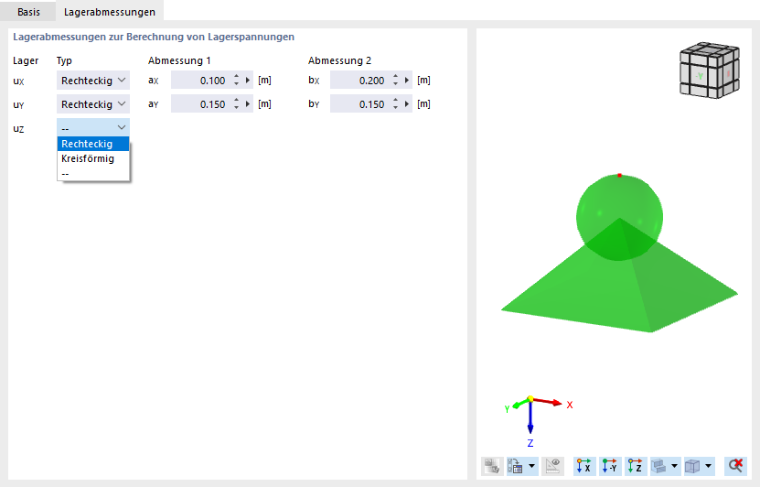
请为平动支座的每个组件设置描述支座面形状的'类型'——矩形或圆形。然后您可以在其余列中通过长度或直径定义支座的几何形状。
部分作用
支座组件的部分作用可作为支座的非线性属性使用(参见图片 选择支座非线性)。
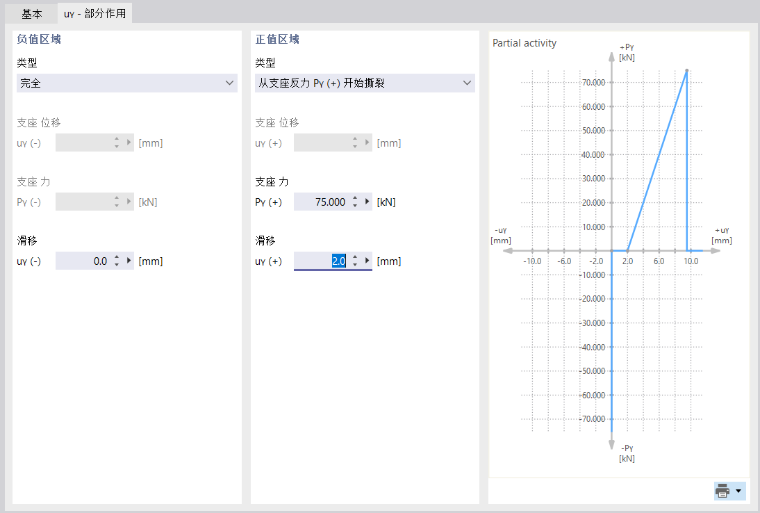
请为'负区间'和'正区间'分别定义支座的作用。符号规则在 失效 章节中说明。'类型'列表中提供多种支座有效性准则可供选择。
- 完全:支承组件完全有效。
- 从支座位移/支座转角起固定:平动弹簧或转动弹簧的刚度仅在一定位移或转角范围内有效。超过后,刚性支座或约束生效。
- 从支座反力/支座弯矩起断裂:支座仅在一定的力或弯矩范围内有效。超过后支座失效。
- 从支座反力/支座弯矩起屈服:支座仅在一定的力或弯矩范围内有效。超过后应变增加,但应力不再增加。
- 失效:支承组件无效。
大多数支承类型可与'滑移'结合使用,使支座仅在达到一定位移或转角后才生效。
图表
支座组件的图表可作为支座的非线性属性使用(参见图片 选择支座非线性)。
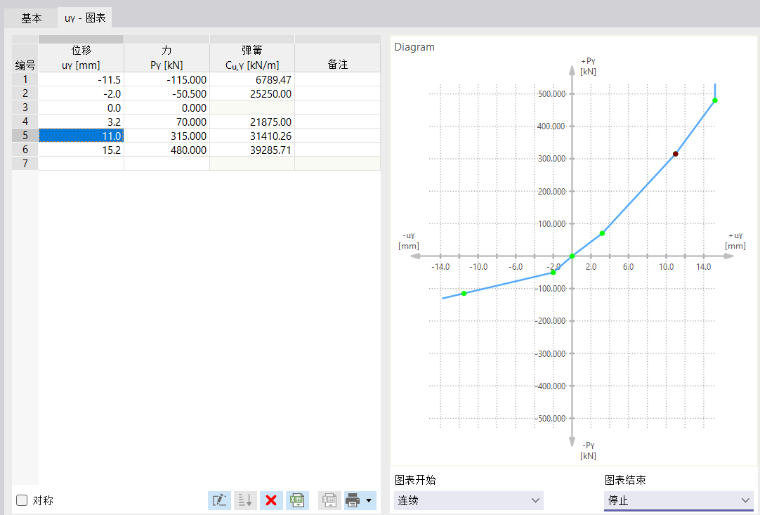
请在'位移'或'转角'列中设置工作图定义点的数量及相应数值。然后在'力'或'弯矩'列中,将位移或转角的横坐标值与支座反力或支座弯矩相对应。
使用按钮
 可以从Excel表格导入图表。如果定义点的顺序不正确,可以使用按钮
 将条目按升序排序。
'图表开始'和'图表结束'可选用以下准则:
- 断裂:支座仅在力或弯矩的最大值范围内有效。超过后支座失效。
- 屈服:支座仅在力或弯矩的最大值范围内有效。超过后应变增加,但应力不再增加。
- 连续:超出定义范围后,采用最后一步的弹簧常数。
- 限位:容许变形限制为位移或转角的最大值。超过后,刚性支座或约束生效。
刚度图
支座组件的刚度图可作为转动支座的非线性属性使用。
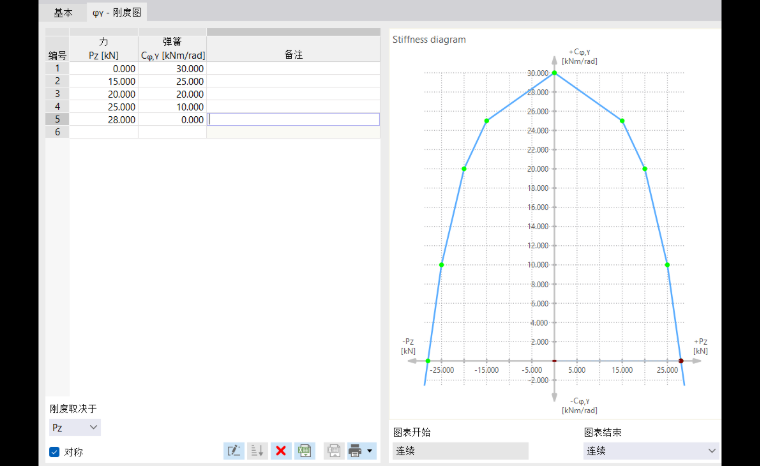
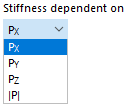
首先在'刚度取决于'列表(位于选项卡下方)中确定弹簧刚度所依赖的支座反力分量。选项 |P| 表示支座反力的合力。
然后在'力'列中设置工作图定义点的数量及相应特征值。然后在'弹簧'列中分配相应的弹簧常数。
'图表开始'和'图表结束'可选用以下准则:
- 断裂:支座仅在力的最大值范围内有效。超过后支座失效。
- 屈服:支座仅在力的最大值范围内有效。超过后应变增加,但应力不再增加。
- 连续:超出定义范围后,采用最后一步的弹簧常数。
摩擦
在'非线性'列表中,有四种方法可根据另一个支座组件来定义平动支座的摩擦(参见图片 选择支座非线性)。
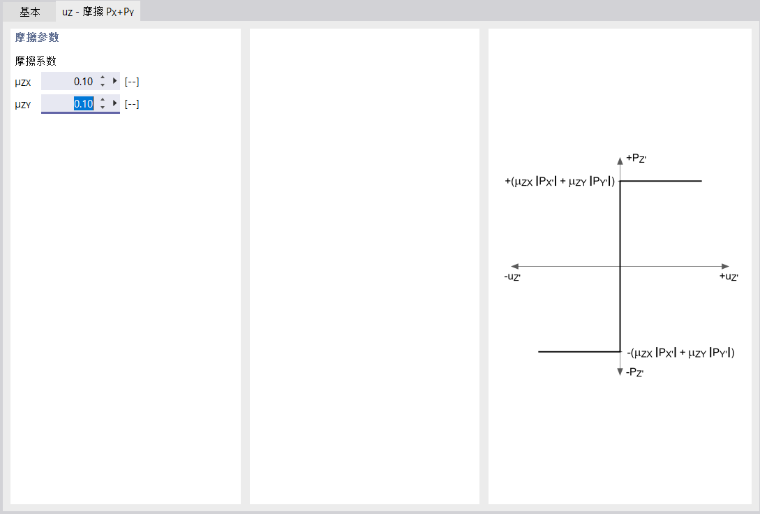
传递的支座反力与作用于另一方向的压力相关联。根据'基本设置'选项卡中的选择,摩擦取决于单个支座反力,或取决于两个同时作用的支座反力的总合力。支座反力与摩擦力之间存在以下关系:
FAQ 003537 说明了如何在节点支座处考虑摩擦。
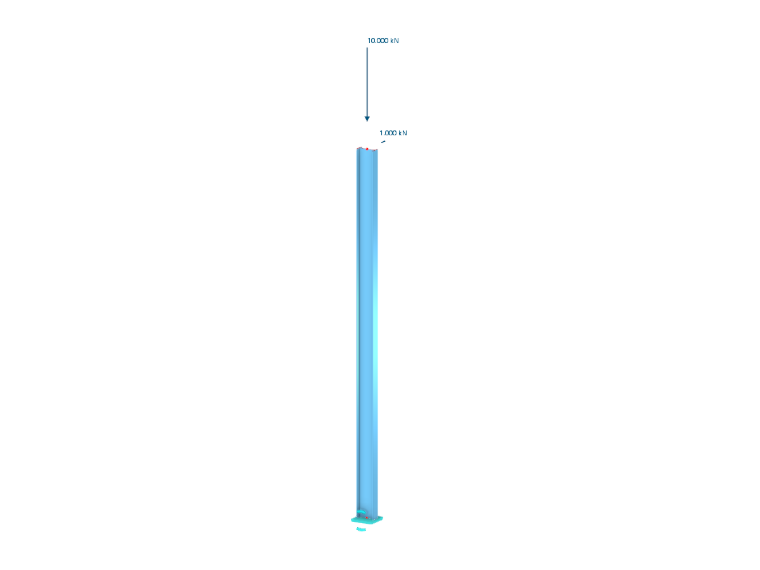
以下柱模型显示了一个通过摩擦传递水平力的支座。但水平力最多不得超过竖向力的10%。在荷载工况1中满足此条件。在荷载工况2中,由于水平荷载过大,模型变得不稳定。
脚手架铰
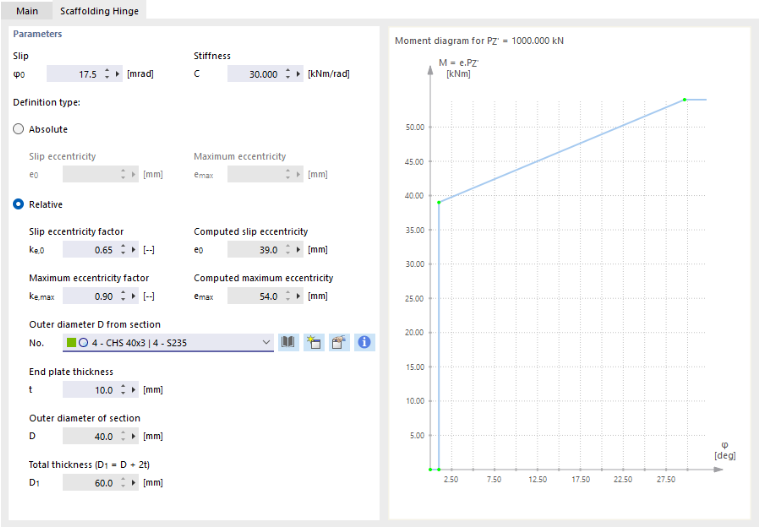
脚手架铰可作为支座在转动自由度φX和φY上的非线性属性使用。通过它,您可以为临时结构(如作业脚手架或施工支撑)定义脚手架支座。
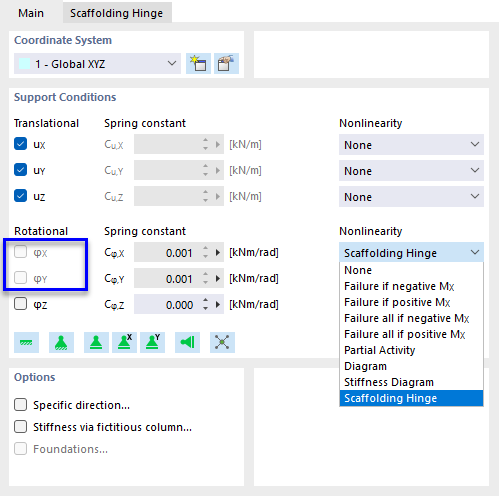
在'脚手架铰'选项卡中,您可以定义M-φ工作图。相关参数在产品功能 脚手架支座 中有详细说明。