


Zazębiające się elementy wysięgnika teleskopowego, stosowanego na przykład w maszynach budowlanych, przekazują siły mechanicznie pomiędzy poszczególnymi elementami.
Takie specjalne przenoszenie sił można zamodelować w programie RSTAB 9 w następujący sposób:
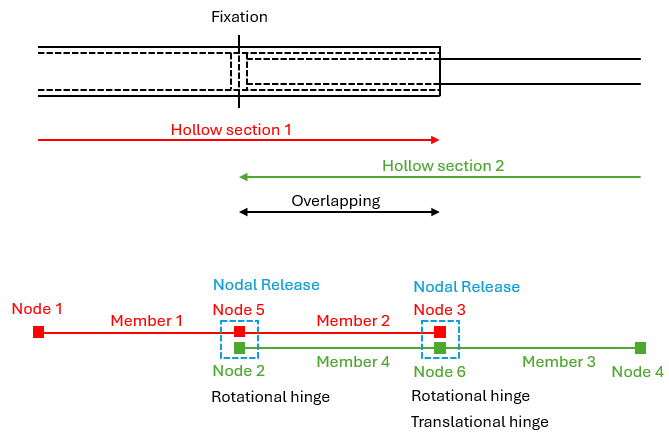
Połączenie wtykowe przedstawione na szkicu składa się z czterech prętów. W obszarze zakładu dwa pręty (pręty 2 i 4) znajdują się jeden na drugim.
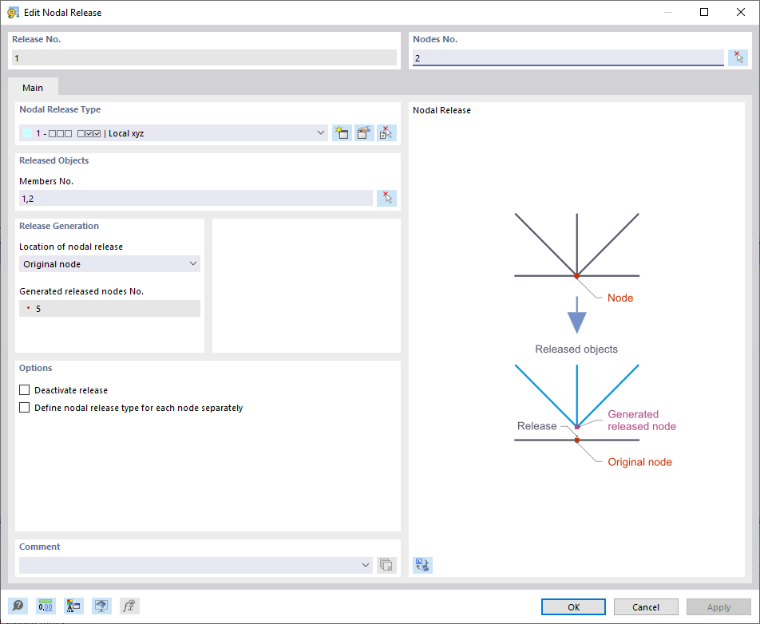
Nakładające się na siebie pręty można utworzyć za pomocą zwolnień w węzłach. W tym celu w węźle 2 należy zdefiniować zwolnienie węzłowe, które zwalnia pręty 1 i 2. W wyniku zastosowania zwolnienia węzłowego powstaje węzeł 5, który stanowi węzeł końcowy pręta 1 oraz węzeł początkowy pręta 2. Pręty 1 i 2 są połączone sztywno na zginanie.
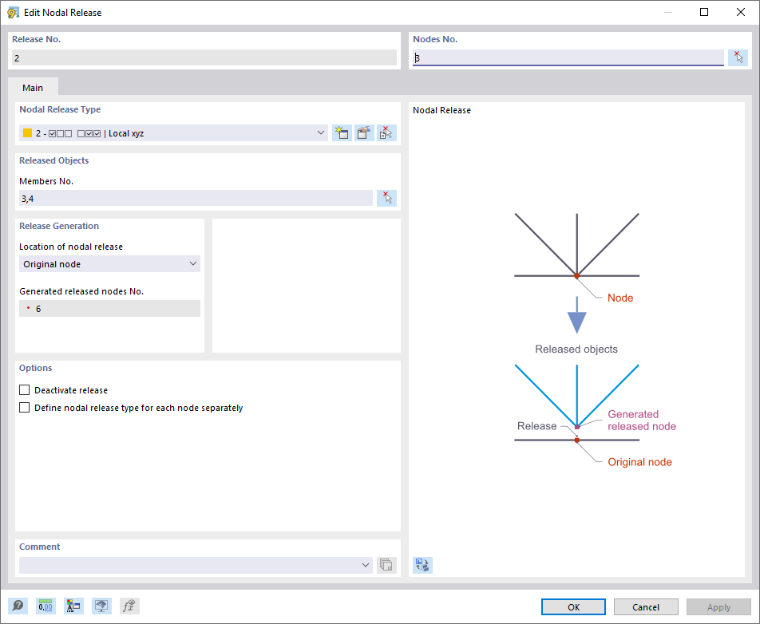
Następnie można zdefiniować pręt zakładowy 4 pomiędzy węzłami 2 i 3. W węźle 3 również należy zdefiniować zwolnienie węzłowe, które zwalnia pręty 3 i 4. W wyniku zastosowania zwolnienia węzłowego powstaje węzeł 6, który stanowi węzeł końcowy pręta 4 oraz węzeł początkowy pręta 3. Pręty 3 i 4 są połączone sztywno na zginanie.
Aby siły były przekazywane zgodnie z rzeczywistą konstrukcją, czyli za pośrednictwem pary sił wyłącznie na końcach prętów zakładowych, w zwolnieniach węzłowych należy zdefiniować warunki sprzężenia pomiędzy węzłami 2 i 5 oraz węzłami 3 i 6 jako typ zwolnienia węzłowego.
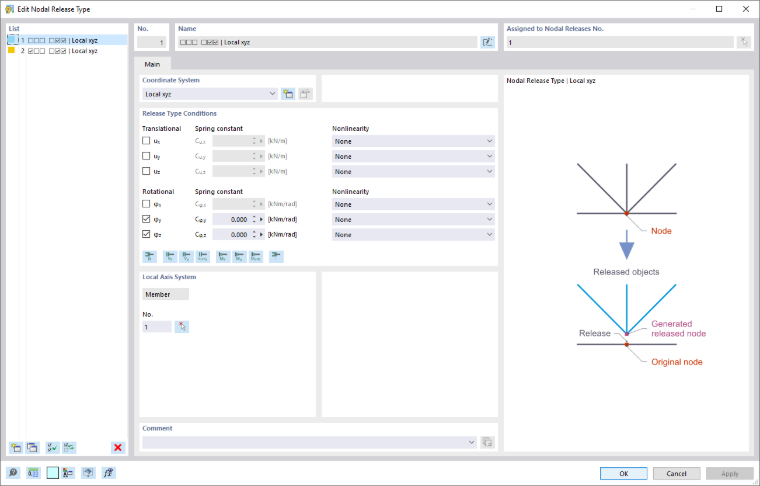
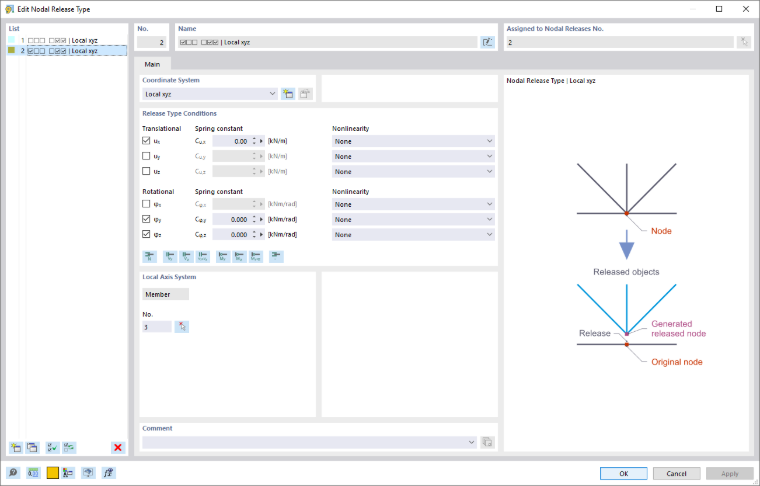
W tym przypadku przegub momentowy w zwolnieniach węzłowych pomiędzy węzłami 2 i 5 oraz pomiędzy węzłami 3 i 6 ma zapewnić, aby obciążenie momentem zginającym było przekazywane pomiędzy czerwonym ciągiem prętów (pręty 1 i 2) a zielonym ciągiem prętów (pręty 3 i 4) za pośrednictwem pary sił działającej na końcach prętów zakładowych.
Przegub siły osiowej w zwolnieniu węzłowym pomiędzy węzłami 3 i 6 ma zapewnić, aby obciążenie siłą osiową było przekazywane wyłącznie w miejscu zamierzonego połączenia pomiędzy zielonym i czerwonym ciągiem prętów.